12.3-bo'lim: Tekislik tenglamalari
Ushbu bobning birinchi qismida biz bir nechta tekislik tenglamalarini ko'rdik. Biroq, bu tenglamalarning hech birida uchta o'zgaruvchi yo'q edi va biz ikki o'lchovda ko'rishimiz mumkin bo'lgan grafiklarning kengaytmalari edi. Biz samolyotlar uchun umumiyroq tenglamani xohlaymiz.
Shunday qilib, keling, biz tekislikdagi \({P_0} = \left( {{x_0},{y_0},{z_0}} \right)\) nuqtasini bilamiz deb faraz qilishdan boshlaylik. Shuningdek, bizda \(\vec n = \left\langle {a,b,c} \right\rangle \) tekislikka ortogonal (perpendikulyar) vektor bor deb faraz qilaylik. Bu vektor deyiladi normal vektor. Endi \(P = \left( {x,y,z} \right)\) tekislikning istalgan nuqtasi deb faraz qilaylik. Nihoyat, biz vektorlar bilan ishlayotganimiz uchun dastlab \(\overrightarrow {{r_0}} \) va \(\vec r\) ning pozitsiya vektorlari bo'lishiga ruxsat beramiz. P0 va \(P\) mos ravishda.
Mana bu barcha vektorlarning eskizi.
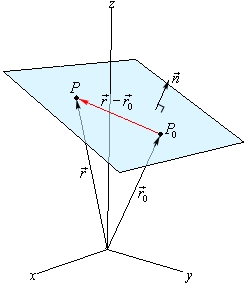
E'tibor bering, biz \(\vec r - \overrightarrow {{r_0}} \) vektoriga to'liq tekislikda yotadigan vektorni qo'shdik. Bundan tashqari, biz oddiy vektorni samolyotga qo'yganimizga e'tibor bering, lekin aslida bunday bo'lishini kutish uchun hech qanday sabab yo'q. Fikrni tushuntirish uchun uni shu yerga joylashtirdik. Oddiy vektor hech qanday tarzda tekislikka tegmasligi butunlay mumkin.
Endi, \(\vec n\) tekislikka ortogonal bo'lgani uchun, u tekislikda joylashgan har qanday vektorga ham ortogonaldir. Xususan, u \(\vec r - \overrightarrow {{r_0}} \) ga ortogonal. dan eslang Nuqta mahsuloti ikkita ortogonal vektorning nuqta mahsuloti nolga teng bo'lgan qism. Boshqacha aytganda,
\[\vec n\centerdot \left( {\vec r - \overrightarrow {{r_0}} } \right) = 0\hspace{0.25in}\hspace{0.25in} \Rightarrow \hspace{0.25in}\hspace{0.25in}\vec n\centerdot \vec r = \vec n\centerdot \overrightarrow {{r_0}} \]Bu deyiladi tekislikning vektor tenglamasi.
Tenglamalarning biroz foydaliroq shakli quyidagicha. Vektor tenglamasining birinchi shaklidan boshlang va farq uchun vektorni yozing.
\[\begin{align*}\left\langle {a,b,c} \right\rangle \centerdot \left( {\left\langle {x,y,z} \right\rangle - \left\langle {{x_0},{y_0},{z_0}} \right\rangle } \right)& = 0\\ \left\langle {a,b,c} \right\rangle \centerdot \left\langle {x - {x_0},y - {y_0},z - {z_0}} \right\rangle & = 0\end{align*}\]Endi olish uchun nuqta mahsulotini hisoblang,
Tekislikning skalyar tenglamasi
Bu deyiladi tekislikning skalyar tenglamasi. Ko'pincha bu shunday yoziladi:
\[ax + by + cz = d\]bu erda \(d = a{x_0} + b{y_0} + c{z_0}\).
Ushbu ikkinchi shakl ko'pincha bizga tekisliklar tenglamalari qanday beriladi. E'tibor bering, agar bizga ushbu ko'rinishdagi tekislik tenglamasi berilsa, biz tezda tekislik uchun normal vektorni olishimiz mumkin. Oddiy vektor,
\[\vec n = \left\langle {a,b,c} \right\rangle \]Keling, bir nechta misollar bilan ishlaylik.
Yechim
Samolyot tenglamasini yozish uchun bizga nuqta kerak (bizda uchta nuqta bor, shuning uchun biz u erda sovuqmiz) va oddiy vektor. Biz oddiy vektorni topishimiz kerak. Shuni esda tutingki, biz buni qanday qilishni ko'rganmiz Oʻzaro mahsulot bo'limi.
Berilgan nuqtalardan quyidagi ikkita vektorni hosil qilishimiz mumkin.
\[\overrightarrow {PQ} = \left\langle {2,3,4} \right\rangle \hspace{0.25in}\hspace{0.25in}\overrightarrow {PR} = \left\langle { - 1,1,2} \right\rangle \]Bu ikki vektor butunlay tekislikda yotadi, chunki biz ularni tekislikdagi nuqtalardan hosil qilganmiz. E'tibor bering, bu erda foydalanish mumkin bo'lgan ko'plab vektorlar mavjud, biz ikkita imkoniyatni tanladik.
Endi biz bilamizki, ikkita vektorning kesishgan mahsuloti ikkala vektorga ortogonal bo'ladi. Ularning ikkalasi ham tekislikda bo'lgani uchun ikkalasiga ortogonal bo'lgan har qanday vektor ham tekislikka ortogonal bo'ladi. Shunday qilib, biz o'zaro faoliyat mahsulotni normal vektor sifatida ishlatishimiz mumkin.
\[\vec n = \overrightarrow {PQ} \times \overrightarrow {PR} = \left| {\begin{array}{*{20}{c}}{\vec i}&{\vec j}&{\vec k}\\2&3&4\\{ - 1}&1&2\end{array}} \right|\,\,\,\,\begin{array}{*{20}{c}}{\vec i}&{\vec j}\\2&3\\{ - 1}&1\end{array} = 2\vec i - 8\vec j + 5\vec k\]U holda tekislikning tenglamasi,
\[\begin{align*}2\left( {x - 1} \right) - 8\left( {y + 2} \right) + 5\left( {z - 0} \right) & = 0\\ 2x - 8y + 5z & = 18\end{align*}\]Nuqta uchun biz \(P\) dan foydalandik, lekin uchta nuqtadan istalgan birini ishlatishimiz mumkin edi.
Yechim
Bu birinchi qarashda ko'rinadigan darajada qiyin muammo emas. Biz tekislikka normal bo'lgan vektorni tanlashimiz mumkin. Bu \(\vec n = \left\langle { - 1,0,2} \right\rangle \). Chiziqga parallel vektorni ham olishimiz mumkin. Bu \(v = \left\langle {0, - 1,4} \right\rangle \).
Endi, agar bu ikki vektor parallel bo'lsa, chiziq va tekislik ortogonal bo'ladi. Agar siz bu haqda o'ylab ko'rsangiz, bu qandaydir ma'noga ega. Agar \(\vec n\) va \(\vec v\) parallel bo'lsa, \(\vec v\) tekislikka ortogonal, lekin \(\vec v\) ham chiziqqa parallel. Shunday qilib, agar ikkita vektor parallel bo'lsa, chiziq va tekislik ortogonal bo'ladi.
Buni tekshirib ko'ramiz.
\[\vec n \times \vec v = \left| {\begin{array}{*{20}{c}}{\vec i}&{\vec j}&{\vec k}\\{ - 1}&0&2\\0&{ - 1}&4\end{array}} \right|\,\,\,\,\begin{array}{*{20}{c}}{\vec i}&{\vec j}\\{ - 1}&0\\0&{ - 1}\end{array} = 2\vec i + 4\vec j + \vec k \ne \vec 0\]Demak, vektorlar parallel emas, shuning uchun tekislik va chiziq ortogonal emas.
Keling, tekislik va chiziq parallel yoki yo'qligini tekshiramiz. Agar chiziq tekislikka parallel bo'lsa, chiziqqa parallel bo'lgan har qanday vektor tekislikning normal vektoriga ortogonal bo'ladi. Boshqacha qilib aytganda, agar \(\vec n\) va \(\vec v\) ortogonal bo'lsa, chiziq va tekislik parallel bo'ladi.
Buni tekshirib ko'ramiz.
\[\vec n\centerdot \vec v = 0 + 0 + 8 = 8 \ne 0\]Ikki vektor ortogonal emas, shuning uchun chiziq va tekislik parallel emas.
Demak, chiziq va tekislik ortogonal ham, parallel ham emas.