5.12-bo'lim: Modellashtirish
Ushbu bo'limda biz orqaga qaytamiz va modellashtirish g'oyasini faqat bu safar qayta ko'rib chiqamiz, biz endi differentsial tenglamalar sistemasini qanday echishni bilganimiz sababli uni ko'rib chiqamiz.
Biz ushbu bo'limda hech qanday differensial tenglamalarni echmoqchi emasmiz. Buning o'rniga, biz oldingi modellashtirish bo'limlarida qilgan ba'zi ishlarning kengaytmasi bo'lgan bir nechta muammolarni o'rnatamiz. birinchi tartibli modellashtirish yoki tebranishlar ikkinchi tartib bobda qilgan ishimiz. Biz bu erda o'rnatadigan deyarli barcha tizimlar bo'ladi bir hil bo'lmagan tizimlar (biz qisqacha ko'rib chiqdik), chiziqli bo'lmagan (biz ko'rib chiqmaganmiz) va/yoki ikkitadan ortiq differentsialli tizimlarni o'z ichiga oladi. tenglamalar (biz ko'rib chiqmadik, garchi eng Biz bilgan narsalar hali ham to'g'ri bo'ladi).
Aralashtirish muammolari
Keling, aralashtirish muammosini ko'rib chiqishdan boshlaylik. Oxirgi marta biz ko'rgan Bular birinchi tartibli bobga qaytdi. Bunday muammolarda bizda erigan ifloslantiruvchi suyuqlik bor edi. Suyuqlik, ehtimol, unda erigan ko'proq ifloslangan, tankga kirdi va suyuqlik tankni tark etdi. Bunday vaziyatda biz quyidagi vaziyatni kengaytirmoqchimiz.
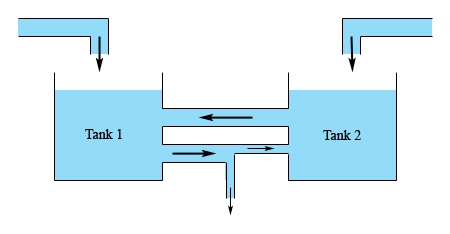
Endi bizda ikkita tank mavjud bo'lib, ular suyuqlik bilan bir-biriga bog'langan va agar kerak bo'lsa, suyuqlikning bir qismi uchun chiqish yo'li (pastki ulanishda ko'rsatilganidek). Ushbu vaziyat uchun biz quyidagi taxminlarni qilamiz.
- Har bir tankdan kirish va chiqish teng, yoki boshqacha qilib aytganda, har bir tankdagi hajm doimiy. Biz bitta tank bilan ishlaganimizda, bu haqda tashvishlanishning hojati yo'q edi, lekin bu erda biz doimiy bo'lmagan koeffitsientlarga ega tizimga ega bo'lmasak va ularni hal qilish juda qiyin bo'lishi mumkin.
- Har bir tankdagi ifloslanish kontsentratsiyasi tankning har bir nuqtasida bir xil bo'ladi. Aslida, biz bu to'g'ri bo'lmasligini bilamiz, ammo bu taxminsiz biz qisman differentsial tenglamalar bilan shug'ullanishimiz kerak.
- 1-tankdan (yuqoridagi rasmdagi pastki ulanish) chiqayotgan ifloslanish kontsentratsiyasi 1-bakandagi kontsentratsiya bilan bir xil. Xuddi shunday, 2-bakandan (yuqori ulanish) chiqadigan ifloslanish konsentratsiyasi 2-bakandagi konsentratsiya bilan bir xil.
- 1-tankdan chiqadigan oqim ikkiga bo'linadi va suyuqlikdan chiqadigan 1-bakanning faqat bir qismi haqiqatda 2-bakaga etib boradi. Qolgan qismi tizimdan to'liq chiqadi. E'tibor bering, agar biz biron bir suyuqlikning tizimdan to'liq chiqishini istamasak, biz chiqishni o'chirilgan qiymatga ega deb hisoblashimiz mumkin. Shuni ham yodda tutingki, agar xohlasak, biz 2-tankdan chiqish uchun xuddi shu narsani qilishimiz mumkin edi.
Keling, tezkor misolni ko'rib chiqaylik.
Yechim
Mayli, \(t\) istalgan vaqtda mos ravishda \({Q_1}\left( t \right)\) va \({Q_2}\left( t \right)\) 1 va 2 tankdagi tuz miqdori bo'lsin. Endi biz qilishimiz kerak bo'lgan narsa, xuddi bitta tankga ega bo'lganimizda bo'lgani kabi, har bir tank uchun differentsial tenglamani o'rnatish. Yagona farq shundaki, biz endi har bir tankga ikkinchi oqim borligini hal qilishimiz kerak va ikkinchi oqimning kontsentratsiyasi boshqa tankning kontsentratsiyasi bo'ladi.
Eslatib o'tamiz, asosiy differensial tenglama tuzning o'zgarish tezligidir (\(Q'\)) tuzning kirish tezligiga tuz barglaridagi tezlikni minusga teng. Har bir kirish/chiqish tezligi oqim tezligini konsentratsiyaga ko'paytirish yo'li bilan topiladi.
Mana 1-tank uchun differentsial tenglama.
\[\begin{align*}{{Q'}_1} & = \left( 4 \right)\left( {\frac{1}{2}} \right) + \left( {10} \right)\left( {\frac{{{Q_2}}}{{1000}}} \right) - \left( {14} \right)\left( {\frac{{{Q_1}}}{{800}}} \right)\hspace{0.25in}{Q_1}\left( 0 \right) = 20\\ & = 2 + \frac{{{Q_2}}}{{100}} - \frac{{7{Q_1}}}{{400}}\end{align*}\]Ushbu differensial tenglamada birinchi juft raqamlar tashqi oqimdan kiruvchi tuzdir. Raqamlarning ikkinchi to'plami - 2-bakandan oqib chiqayotgan suvdan idishga kiradigan tuz. Uchinchi to'plam - suv oqib chiqayotganda idishdan chiqadigan tuz.
Mana ikkinchi differentsial tenglama.
\[\begin{align*}{{Q'}_2} & = \left( 7 \right)\left( 0 \right) + \left( 3 \right)\left( {\frac{{{Q_1}}}{{800}}} \right) - \left( {10} \right)\left( {\frac{{{Q_2}}}{{1000}}} \right)\hspace{0.25in}{Q_2}\left( 0 \right) = 80\\ & = \frac{{3{Q_1}}}{{800}} - \frac{{{Q_2}}}{{100}}\end{align*}\]E'tibor bering, 2-bakanga tashqi oqim chuchuk suv bo'lgani uchun undagi tuz konsentratsiyasi nolga teng.
Xulosa qilib aytganda, biz hal qilishimiz kerak bo'lgan tizim,
\[\begin{align*}{{Q'}_1} & = 2 + \frac{{{Q_2}}}{{100}} - \frac{{7{Q_1}}}{{400}}\hspace{0.25in}{Q_1}\left( 0 \right) = 20\\ {{Q'}_2} & = \frac{{3{Q_1}}}{{800}} - \frac{{{Q_2}}}{{100}}\hspace{0.25in}{Q_2}\left( 0 \right) = 80\end{align*}\]Bu birinchi differentsial tenglamaning birinchi hadi tufayli bir hil bo'lmagan tizimdir. Agar bizda bu ikkalasiga ham toza suv oqib tushsa, biz aslida bir hil tizimga ega bo'lardik.
Aholi
Ko'rib chiqilishi kerak bo'lgan keyingi muammo - bu aholi muammosi. Birinchi tartibda qaytib modellashtirish bo'limda biz ba'zi aholi muammolarini ko'rib chiqdik. Ushbu muammolarda biz bitta populyatsiyani ko'rib chiqdik va ko'pincha yirtqichlikning qandaydir shakllarini o'z ichiga oldik. Ushbu bo'limdagi muammo shundaki, biz yirtqichlarning miqdori doimiy bo'ladi deb taxmin qilgandik. Biroq, bu ko'p holatlarda aniq bo'lmaydi. Yirtqichlarning miqdori yirtqichlarning populyatsiyasiga bog'liq bo'ladi va yirtqichlarning populyatsiyasi, qisman, o'lja populyatsiyasiga bog'liq bo'ladi.
Shunday qilib, aniqroq qilish uchun (hech bo'lmaganda biz dastlab qilganimizdan aniqroq) biz ikkala populyatsiyani ham, ham yirtqichni, ham o'ljani qamrab oladigan modelni yaratishimiz kerak. Bunday turdagi muammolar odatda deyiladi yirtqich o'lja muammolar. Mana, biz ushbu modelni yaratganimizda amalga oshiradigan taxminlar.
- Yirtqichlar bo'lmasa, o'lja hozirgi soniga mutanosib ravishda o'sadi.
- Yirtqichlar populyatsiyasi, agar o'lja bo'lmasa, hozirgi soniga mutanosib ravishda kamayadi.
- Yirtqich va o'lja o'rtasidagi uchrashuvlar soni populyatsiyalar mahsulotiga mutanosib bo'ladi.
- Yirtqich va o'lja o'rtasidagi har bir to'qnashuv yirtqichning populyatsiyasini oshiradi va o'lja populyatsiyasini kamaytiradi.
Shunday qilib, ushbu taxminlarni hisobga olgan holda, keling, ushbu holat uchun tizimni yozamiz.
Yechim
Biz \(x\) yirtqichlar populyatsiyasini va \(y\) o'lja populyatsiyasini ifodalashdan boshlaymiz.
Endi, birinchi taxmin, yirtqichlar bo'lmasa, o'lja \(a > 0\) bo'lgan \(ay\) tezligida o'sishini aytadi. Xuddi shunday, ikkinchi taxmin bizga o'lja bo'lmasa, yirtqichlar \(b > 0\) bo'lgan \( - bx\) tezligida kamayishini aytadi.
Keyinchalik, uchinchi va to'rtinchi taxminlar bizga yirtqichlar va o'ljalar o'rtasidagi uchrashuvlar aholiga qanday ta'sir qilishini aytadi. Shunday qilib, har bir uchrashuvda yirtqichlarning populyatsiyasi \(\alpha xy\) tezligida ko'payadi va o'lja populyatsiyasi \( - \beta xy\) tezligida kamayadi, bu erda \(\alpha > 0\) va \(\beta > 0\).
Bularning barchasini birlashtirib, biz quyidagi tizimga kelamiz.
\[\begin{align*}x' & = - bx + \alpha xy = x\left( {\alpha y - b} \right)\\ y' & = ay - \beta xy = y\left( {a - \beta x} \right)\end{align*}\]E'tibor bering, bu chiziqli bo'lmagan tizim va biz bunday tizimni qanday hal qilishni muhokama qilmadik (bu erda ham emas). Biz ba'zi aholi muammolari uchun "yaxshiroq" modelni berishni va barcha tizimlar yaxshi va oddiy chiziqli sistemalar bo'lmasligini ta'kidlamoqchi edik.
Mexanik tebranishlar
Biz birinchi marta qaraganimizda mexanik tebranishlar biz buloqqa osilgan bitta massani ham damper va/yoki massaga ta'sir qiluvchi tashqi kuch imkoniyati bilan qaradik. Bu erda biz quyidagi vaziyatni ko'rib chiqmoqchimiz.
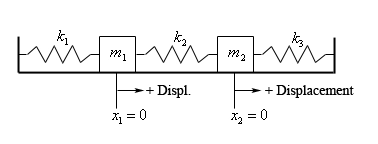
Yuqoridagi rasmda biz tizim tinch holatda deb taxmin qilamiz. Boshqacha qilib aytadigan bo'lsak, har uchala buloq ham o'zlarining tabiiy uzunligida va ikkala massaning birortasiga ham hech qanday kuch ta'sir qilmaydi va hozirda ikkala massaga ham ta'sir qiluvchi tashqi kuchlar yo'q.
Tizimni harakatga keltirganimizdan so'ng biz ushbu holat bo'yicha quyidagi taxminlardan foydalanamiz.
- \({x_1}\) \({m_1}\) massasining muvozanat holatidan siljishini o'lchaydi (i.e. dam olish) holati va \({x_2}\) \({m_2}\) massasining muvozanat holatidan siljishini o'lchaydi.
- Yuqoridagi rasmda ta'kidlanganidek, barcha siljishlar muvozanat holatining o'ng tomonida bo'lsa, ijobiy, agar muvozanat holatining chap tomonida bo'lsa, salbiy deb hisoblanadi.
- O'ngga ta'sir qiluvchi barcha kuchlar musbat kuchlar va chapga ta'sir qiluvchi barcha kuchlar salbiy kuchlardir.
- Prujinali konstantalar \({k_1}\), \({k_2}\) va \({k_3}\) hammasi ijobiy va bir xil qiymatga ega bo'lishi yoki bo'lmasligi mumkin.
- Tizim o'tirgan sirt ishqalanishsiz va shuning uchun har bir jismning massasi tizimga hech qanday ta'sir ko'rsatmaydi.
Ushbu holat uchun tizimni yozishdan oldin, esda tutingki, buloqning har bir massaga ta'sir qiladigan kuchi bahorning siqilgan yoki cho'zilgan miqdoridan kamon doimiysi va biz kuch to'g'ri yo'nalishda harakat qilayotganiga ishonch hosil qilish uchun belgilar bilan ehtiyot bo'lishimiz kerak.
Yechim
Bizga yordam berish uchun, keling, avvalambor, ikkala massa ham ko'chirilgan vaziyatni tez ko'rib chiqaylik. Bu quyida ko'rsatilgan.
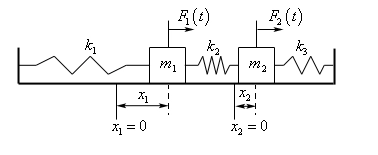
Davom etishdan oldin, shuni ta'kidlaymizki, bu faqat odatiy ishning ifodasidir, lekin, albatta, barcha mumkin bo'lgan holatlar emas.
Bu holda biz \({x_1}\) ham, \({x_2}\) ham ijobiy va \({x_2} - {x_1} < 0\) yoki boshqacha qilib aytganda, ikkala massa ham tegishli muvozanat nuqtalarining o‘ng tomoniga ko‘chirilgan va \({m_1}\) \({m_2}\) dan uzoqroqqa ko‘chirilgan deb taxmin qilamiz. Shunday qilib, \({x_1}\) va \({x_2}\) bo'yicha bu taxminlar ostida biz bilamizki, chapdagi kamon (bahor doimiysi \({k_1}\) bilan) o'zining tabiiy uzunligidan o'tib ketgan, o'rta buloq (bahor doimiy \({k_2}\)) va o'ng buloq (har ikkisi ham siqilish ostida bo'lgan bahor doimiy \({k_3}\)).
Shuningdek, biz \({F_1}\left( t \right)\) va \({F_2}\left( t \right)\) tashqi kuchlarni mavjud va ijobiy yo'nalishda harakat qilayotganini ko'rsatdik. Ular, amalda, har qanday vaziyatda mavjud bo'lishi shart emas, bu holda biz \({F_1}\left( t \right) = 0\) va/yoki \({F_2}\left( t \right) = 0\) deb taxmin qilamiz. Xuddi shunday, agar kuchlar aslida salbiy yo'nalishda harakat qilsa, biz \({F_1}\left( t \right) < 0\) va/yoki \({F_2}\left( t \right) < 0\) deb faraz qilamiz.
Davom etishdan oldin, biz o'rta bahor ommaviy harakatda o'zini qanday tutishi haqida bir oz gapirishimiz kerak. Mana bizda bo'lishi mumkin bo'lgan barcha imkoniyatlar va har birining \({x_2} - {x_1}\) ga ta'siri. E'tibor bering, har bir holatda bahordagi siqish/cho'zilish miqdori \(\left| {{x_2} - {x_1}} \right|\) tomonidan berilgan, ammo biz differentsial tenglamalarni o'rnatishda mutlaq qiymat chiziqlaridan foydalanmaymiz.
- Agar ikkala massa bir xil miqdorda bir xil yo'nalishda harakat qilsa, o'rta kamon uzunligi o'zgarmaydi va bizda \({x_2} - {x_1} = 0\) bo'ladi.
- Agar ikkala massa ham ijobiy yo'nalishda harakat qilsa, \({x_2} - {x_1}\) belgisi qaysi biri ko'proq harakat qilganini ko'rsatadi. Agar \({m_1}\) \({m_2}\) dan ko'proq harakat qilsa, bahor siqilish va \({x_2} - {x_1} < 0\) holatida bo'ladi. Xuddi shunday, agar \({m_2}\) \({m_1}\) dan ko'proq harakat qilsa, bahor cho'zilgan va \({x_2} - {x_1} > 0\) bo'ladi.
- Agar ikkala massa ham salbiy yo'nalishda harakat qilsa, biz №2 kabi deyarli qarama-qarshi xatti-harakatlarga ega bo'lamiz. Agar \({m_1}\) \({m_2}\) dan ko'proq harakat qilsa, prujinali cho'zilgan va \({x_2} - {x_1} > 0\) bo'ladi. Xuddi shunday, agar \({m_2}\) \({m_1}\) dan ko'proq harakat qilsa, bahor siqilish va \({x_2} - {x_1} < 0\) holatida bo'ladi.
- Agar \({m_1}\) ijobiy yo'nalishda harakat qilsa va \({m_2}\) salbiy yo'nalishda harakat qilsa, bahor siqilish va \({x_2} - {x_1} < 0\) holatida bo'ladi.
- Nihoyat, agar \({m_1}\) salbiy yo'nalishda harakat qilsa va \({m_2}\) ijobiy yo'nalishda harakat qilsa, prujinali cho'zilgan va \({x_2} - {x_1} > 0\) bo'ladi.
Endi biz yuqoridagi rasmdan differentsial tenglamalarni ishlab chiqishda yordam beramiz (rasm yuqoridagi 2 holatga mos keladi ...) va keyin ular boshqa holatlar uchun ham amal qilishiga ishonch hosil qiling.
Keling, \({m_1}\) ga ta'sir qiluvchi kuchlar uchun differentsial tenglamani olishdan boshlaylik. Mana yuqoridagi rasm uchun \({m_1}\) da harakat qiluvchi kuchlarning qisqacha chizmasi.
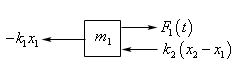
Bu holda \({x_1} > 0\) va shuning uchun birinchi bahor cho'zilgan va shuning uchun salbiy ta'sir qiladi (i.e. chapga) massaga kuch. Birinchi buloqdan keladigan kuch \( - {k_1}{x_1}\) va “-” kerak, chunki kuch manfiy, lekin \({k_1}\) va \({x_1}\) ham ijobiydir.
Keyinchalik, biz \({m_1}\) \({m_2}\) dan ko'ra ko'proq harakat qilgan va ikkalasi ham ijobiy yo'nalishda harakat qilgan deb taxmin qilganimiz uchun, biz \({x_2} - {x_1} < 0\) ekanligini ham bilamiz. \({m_1}\) \({m_2}\) dan ko'proq harakat qilganligi uchun biz bilamizki, ikkinchi kamon siqilish ostida bo'ladi va shuning uchun kuch \({m_1}\) da salbiy yo'nalishda harakat qilishi kerak va shuning uchun kuch \({k_2}\left( {{x_2} - {x_1}} \right)\) bo'ladi. E'tibor bering, \({k_2}\) ijobiy va \({x_2} - {x_1}\) manfiy bo'lgani uchun bu kuch to'g'ri belgiga ega bo'ladi (i.e. salbiy).
\({m_1}\) uchun differentsial tenglama quyidagicha bo'ladi:
\[{m_1}{x''_1} = - \,{k_1}{x_1} + {k_2}\left( {{x_2} - {x_1}} \right) + {F_1}\left( t \right)\]E'tibor bering, bu boshqa barcha holatlar uchun ham amal qiladi. Agar \({m_1}\) manfiy yo'nalishda harakatlantirilgan bo'lsa, massaga ta'sir qiluvchi o'ngdagi prujinani tashkil etuvchi kuch ijobiy bo'ladi va bu holda \( - {k_1}{x_1}\) ijobiy miqdor bo'ladi. Keyinchalik, agar o'rta massa cho'zilgan bo'lsa (i.e. \({x_2} - {x_1} > 0\)) u holda \({m_1}\) ga bu prujinaning kuchi ijobiy yo'nalishda bo'ladi va bu holda \({k_2}\left( {{x_2} - {x_1}} \right)\) ijobiy miqdor bo'ladi. Shuning uchun, bu differensial tenglama nafaqat biz ushbu masalani boshida tasvirlagan barcha holatlar uchun amal qiladi.
Endi \({m_2}\) ga ta'sir etuvchi barcha kuchlar uchun differensial tenglamani yozamiz. Yuqoridagi rasmda tasvirlangan vaziyat uchun ushbu massaga ta'sir qiluvchi kuchlarning eskizi.
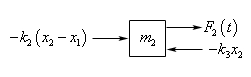
Bu holda \({x_2}\) musbat va shuning uchun o'ngdagi kamon siqilish ostida va \({m_2}\) ga salbiy kuch ta'sir qiladi va shuning uchun bu kuch \( - {k_3}{x_2}\) bo'lishi kerak, bu erda "-" kerak, chunki \({k_3}\) ham, \({x_2}\) ham ijobiydir. Bundan tashqari, o'rta kamon hali ham siqilish ostida, lekin bu massaga ta'sir qiladigan kuch \({m_1}\) holatidan farqli o'laroq, endi ijobiy kuchdir va shuning uchun \( - {k_2}\left( {{x_2} - {x_1}} \right)\) tomonidan berilgan. Bu kuchda “-” belgisi talab qilinadi, chunki \({x_2} - {x_1}\) manfiy va kuch ijobiy bo‘lishi kerak.
\({m_2}\) uchun differentsial tenglama quyidagicha bo'ladi:
\[{m_2}{x''_2} = - \,{k_3}{x_2} - {k_2}\left( {{x_2} - {x_1}} \right) + {F_2}\left( t \right)\]Ushbu differentsial tenglama boshqa barcha holatlar uchun amal qilishini tekshirish uchun buni sizga qoldiramiz.
Bularning barchasini bir joyga to'plash va biroz qayta yozish, bu vaziyat uchun quyidagi differentsial tenglamalar sistemasini beradi.
\[\begin{align*}{m_1}{{x''}_1} & = - \left( {{k_1} + \,{k_2}} \right){x_1} + {k_2}{x_2} + {F_1}\left( t \right)\\ {m_2}{{x''}_2} & = {k_2}{x_1} - \left( {{k_2} + \,{k_3}} \right){x_2} + {F_2}\left( t \right)\end{align*}\]Bu ikki chiziqli ikkinchi tartibli differentsial tenglamalar sistemasi bo'lib, ular massalarga ta'sir qiluvchi har qanday tashqi kuchlar, \({F_1}\left( t \right)\) va \({F_2}\left( t \right)\) mavjudligiga qarab bir hil bo'lishi yoki bo'lmasligi mumkin.
Biz ikkinchi tartibli differensial tenglamalar sistemalarini qanday yechish haqida gapirmadik. Biroq, keyingi misolda ko'rsatilganidek, uni birinchi tartibli differentsial tenglamalar sistemasiga aylantirish mumkin va ko'p hollarda biz buni hal qila olamiz.
Yechim
Buni qilish unchalik qiyin emas. Eslab qoling Biz buni tizimlarni birinchi marta ko'rib chiqishni boshlagan bo'limning boshida bitta yuqori tartibli differentsial tenglamalar uchun qilganmiz. Buni birinchi tartibli differensial tenglamalar sistemasiga aylantirish uchun quyidagi ta’riflarni qilishimiz mumkin.
\[{u_1} = {x_1}\hspace{0.25in}{u_2} = {x'_1}\hspace{0.25in}{u_3} = {x_2}\hspace{0.25in}{u_4} = {x'_2}\]Keyin biz har bir differensial tenglamani bobda oldingidek o'zgartira olamiz.
\[\begin{align*}{{u'}_1} & = {{x'}_1} = {u_2}\\ {{u'}_2} & = {{x''}_1} = \frac{1}{{{m_1}}}\left( { - \left( {{k_1} + \,{k_2}} \right){x_1} + {k_2}{x_2} + {F_1}\left( t \right)} \right) = \frac{1}{{{m_1}}}\left( { - \left( {{k_1} + \,{k_2}} \right){u_1} + {k_2}{u_3} + {F_1}\left( t \right)} \right)\\ {{u'}_3} & = {{x'}_2} = {u_4}\\ {{u'}_4} & = {{x''}_2} = \frac{1}{{{m_2}}}\left( {{k_2}{x_1} - \left( {{k_2} + \,{k_3}} \right){x_2} + {F_2}\left( t \right)} \right) = \frac{1}{{{m_2}}}\left( {{k_2}{u_1} - \left( {{k_2} + \,{k_3}} \right){u_3} + {F_2}\left( t \right)} \right)\end{align*}\]"O'rta" qadamni yo'q qilib, biz birinchi tartibli differensial tenglamalarning quyidagi tizimini olamiz.
\[\begin{align*}{{u'}_1} & = {u_2}\\ {{u'}_2} & = \frac{1}{{{m_1}}}\left( { - \left( {{k_1} + \,{k_2}} \right){u_1} + {k_2}{u_3} + {F_1}\left( t \right)} \right)\\ {{u'}_3} & = {u_4}\\ {{u'}_4} & = \frac{1}{{{m_2}}}\left( {{k_2}{u_1} - \left( {{k_2} + \,{k_3}} \right){u_3} + {F_2}\left( t \right)} \right)\end{align*}\]Ushbu tizimning matritsa shakli quyidagicha bo'ladi:
\[\vec u' = \left[ {\begin{array}{*{20}{c}}0&1&0&0\\{\frac{{ - \left( {{k_1} + {k_2}} \right)}}{{{m_1}}}}&0&{\frac{{{k_2}}}{{{m_1}}}}&0\\0&0&0&1\\{\frac{{{k_2}}}{{{m_2}}}}&0&{\frac{{ - \left( {{k_2} + {k_3}} \right)}}{{{m_2}}}}&0\end{array}} \right]\vec u + \left( {\begin{array}{*{20}{c}}0\\{\frac{{{F_1}\left( t \right)}}{{{m_1}}}}\\0\\{\frac{{{F_2}\left( t \right)}}{{{m_2}}}}\end{array}} \right)\hspace{0.25in}{\mbox{where, }}\vec u = \left( {\begin{array}{*{20}{c}}{{u_1}}\\{{u_2}}\\{{u_3}}\\{{u_4}}\end{array}} \right)\]Biz ikkitadan ortiq chiziqli birinchi tartibli differensial tenglamalar sistemasini qanday yechish haqida hech qachon muhokama qilmagan bo'lsak-da, biz buni hal qilish uchun nima kerakligini bilamiz.
Oldinroqda bo'limi Biz bir hil bo'lmagan tizimlarni hal qilishni qisqacha muhokama qildik va bu ma'lumotlarning barchasi bu erda hali ham amal qiladi.
Bir jinsli bo'lmagan tizimning umumiy yechimini hal qilishimiz kerak bo'lgan bir hil tizim uchun biz buni hal qilish uchun bilishimiz kerak bo'lgan ko'p narsalarni bilamiz. Biz ko'rib chiqmagan yagona masalalar - takroriy murakkab o'z qiymatlari bilan nima qilish kerak (hozir bu imkoniyat mavjud) va 2 dan katta ko'plikning xos qiymatlari bilan nima qilish kerak (bu endi yana bir imkoniyat). Bu ikkala mavzu ham keyinroq qisqacha muhokama qilinadi bo'limi.