3.11-bo'lim: Mexanik tebranishlar
Endi ikkinchi tartibli differentsial tenglamalarni qo'llashni ko'rib chiqish vaqti keldi. Biz mexanik tebranishlarni ko'rib chiqamiz. Xususan, biz buloqqa osilgan massani ko'rib chiqamiz.
Tebranishlar muhandislikning deyarli barcha sohalarida sodir bo'lishi mumkin va shuning uchun biz bu erda qilmoqchi bo'lgan ishimizni boshqa vaziyatlarga osongina moslashtirish mumkin, odatda yozuvni o'zgartirish.
Keling, vaziyatni sozlashni olaylik. Biz tabiiy uzunlik deb ataladigan \(l\) uzunlikdagi buloqdan boshlaymiz va unga \(m\) massali ob'ektni bog'laymiz. Ob'ekt prujinaga biriktirilganda prujina \(L\) uzunligiga cho'ziladi. Biz muvozanat holatini jismning og'irlik markazining holati deb ataymiz, chunki u hech qanday harakatsiz prujinaga osilgan.
Quyida unga bog'langan va ob'ektsiz buloqning eskizi keltirilgan.
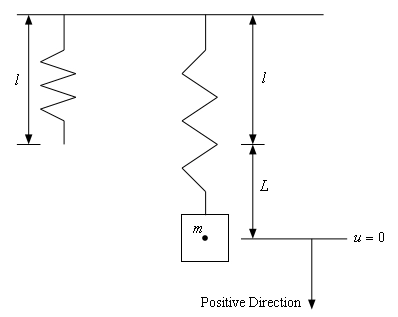
Eskizda ko'rsatilganidek, biz pastga yo'nalishdagi barcha kuchlar, tezliklar va siljishlar ijobiy bo'ladi deb faraz qilamiz. Yuqori yo'nalishdagi barcha kuchlar, tezliklar va siljishlar salbiy bo'ladi.
Bundan tashqari, yuqoridagi eskizda ko'rsatilganidek, biz massaning muvozanat holatidan barcha siljishini o'lchaymiz. Shunday qilib, \(u = 0\) pozitsiyasi massaning og'irlik markaziga to'g'ri keladi, chunki u prujinaga osilgan va tinch holatda (i.e. harakat yo'q).
Endi biz \(t\) istalgan vaqtda ob'ektning siljishini beradigan differentsial tenglamani ishlab chiqishimiz kerak. Birinchidan, Nyutonning ikkinchi harakat qonunini eslang.
\[ma = F\]Bu holda biz tezlanish uchun joy almashishning ikkinchi hosilasidan, \(u\) dan foydalanamiz va shuning uchun Nyuton<’s Second Law becomes,
\[mu'' = F\left( {t,u,u'} \right)\]Endi biz ob'ektga ta'sir qiladigan barcha kuchlarni aniqlashimiz kerak. Ob'ektga ta'sir qiladi deb taxmin qiladigan to'rtta kuch mavjud. Har doim ob'ektga ta'sir qiladigan ikkitasi va ob'ektga ta'sir qilishi mumkin bo'lgan ikkitasi.
Bu erda ob'ektga ta'sir qiladigan kuchlar ro'yxati.
- Gravitatsiya, \(F_{g}\)
Albatta, tortishish kuchi har doim ob'ektga ta'sir qiladi. Bu kuch
\[{F_g} = mg\] - Bahor, \(F_{s}\)
Biz Guk qonuni bahorning ob'ektga ta'sir qiladigan kuchini boshqaradi deb taxmin qilamiz. Bu kuch har doim ham mavjud bo'ladi va mavjud
\[{F_s} = - k\left( {L + u} \right)\]Guk qonuni bizga buloq tomonidan ta'sir qiladigan kuch bahor doimiysi, \(k > 0\) bo'ladi, bu bahorning tabiiy uzunligidan siljishiga ko'p bo'lishini aytadi. Bizning o'rnatishimiz uchun buloqning tabiiy uzunligidan siljish \(L + u\) bo'lib, kuch har doim to'g'ri yo'nalishga ega ekanligiga ishonch hosil qilish uchun minus belgisi mavjud.
Keling, bu kuch biz kutgan narsani qilishiga ishonch hosil qilaylik. Agar jism o'zining muvozanat holatida tinch holatda bo'lsa, siljish \(L\) bo'ladi va kuch oddiygina \(F_{s} = –kL\) bo'lib, prujinaning tabiiy uzunligidan cho'zilganidan beri yuqoriga qarab harakat qiladi.
Agar prujina muvozanat holatidan pastga cho'zilgan bo'lsa, \(L + u\) musbat bo'ladi va \(F_{s}\) ob'ektni bo'lishi kerak bo'lgan tarzda yuqoriga tortish uchun salbiy ta'sir ko'rsatadi.
Keyinchalik, agar ob'ekt muvozanat nuqtasidan yuqoriga ko'chirilgan bo'lsa-da, lekin hali tabiiy uzunligiga yetmagan bo'lsa, \(u\) manfiy bo'ladi, lekin \(L\) dan kamroq va shuning uchun \(L + u\) ijobiy bo'ladi va yana \(F_{s}\) ob'ektni yuqoriga tortish uchun salbiy ta'sir ko'rsatadi.
Nihoyat, agar ob'ekt yuqoriga ko'chirilgan bo'lsa, shunda kamon endi siqiladi, u holda \(u\) manfiy va \(L\) dan kattaroq bo'ladi. Shuning uchun, \(L + u\) salbiy bo'ladi va endi \(F_{s}\) ob'ektni pastga surish uchun ijobiy harakat qiladi.
Demak, bu kuch biz kutgandek harakat qiladi shekilli.
- Damping, \(F_{d}\)
Biz e'tiborga olishimiz kerak bo'lgan keyingi kuch - bu damping. Bu kuch har qanday muammo uchun mavjud yoki bo'lmasligi mumkin.
Damperlar har qanday harakatga qarshi turish uchun ishlaydi. Damping kuchini aniqlashning bir necha yo'li mavjud. Biz foydalanadigan narsa quyidagilar.
\[{F_d} = - \gamma \,u'\]bu erda, \(\gamma > 0\) - damping koeffitsienti. Keling, bu kuch qanday harakat qilishini bir daqiqaga o'ylab ko'raylik. Agar ob'ekt pastga qarab harakatlanayotgan bo'lsa, u holda tezlik (\(u'\)) ijobiy bo'ladi va shuning uchun \(F_{d}\) manfiy bo'ladi va ob'ektni yuqoriga qaytarish uchun harakat qiladi. Xuddi shunday, agar ob'ekt yuqoriga qarab harakatlansa, tezlik (\(u'\)) manfiy bo'ladi va shuning uchun \(F_{d}\) musbat bo'ladi va ob'ektni pastga surish uchun harakat qiladi.
Boshqacha qilib aytadigan bo'lsak, biz aniqlagan damping kuchi har doim ob'ektning joriy harakatiga qarshi turish uchun harakat qiladi va shuning uchun ob'ektdagi har qanday harakatni namlash uchun harakat qiladi.
- Tashqi kuchlar, \(F(t)\)
Bu barcha ushlash kuchi. Agar biz o'z ob'ektimizga ta'sir qilmoqchi bo'lgan boshqa kuchlar bo'lsa, biz ularni bu erga to'playmiz va uni yaxshi deb ataymiz. Biz odatda \(F(t)\) ni majburlash funksiyasi deb ataymiz.
Bularning barchasini birlashtirib, Nyutonning ikkinchi qonuni uchun bizga quyidagilarni beradi.
\[mu'' = mg - k\left( {L + u} \right) - \gamma u' + F\left( t \right)\]Yoki qayta yozgandan so'ng, biz olamiz:
\[mu'' + \gamma u' + ku = mg - kL + F\left( t \right)\]Endi jism o'z muvozanat holatida tinch holatda bo'lganida, jismga aniq ikkita kuch ta'sir qiladi, tortishish kuchi va prujinaning ta'siri. Shuningdek, ob'ekt tinch holatda bo'lgani uchun (i.e. harakatlanmaydi) bu ikki kuch bir-birini bekor qilishi kerak. Bu shuni anglatadiki, bizda bo'lishi kerak,
\[\begin{equation}mg = kL\label{eq:eq1}\end{equation}\]Buni Nyutonning Ikkinchi Qonunida qo'llash biz ishlaydigan differentsial tenglamaning yakuniy versiyasini beradi.
\[\begin{equation}mu'' + \gamma u' + ku = F\left( t \right)\label{eq:eq2}\end{equation}\]Ushbu differensial tenglama bilan birga biz quyidagi boshlang'ich shartlarga ega bo'lamiz.
\[\begin{equation}\begin{aligned}u\left( 0 \right) & = {u_0}\hspace{0.25in}{\mbox{Initial displacement from the equilibrium position}}{\mbox{.}}\\ u'\left( 0 \right) & = {{u'}_0}\hspace{0.25in}{\mbox{Initial velocity}}{\mbox{.}}\end{aligned}\label{eq:eq3}\end{equation}\]E'tibor bering, biz \(k\) bahor konstantasini aniqlash uchun \(\eqref{eq:eq1}\) dan ham foydalanamiz.
Mayli. Keling, ba'zi aniq holatlarni ko'rib chiqaylik.
Erkin, o'zgarmas tebranishlar
Bu biz ko'rib chiqishimiz mumkin bo'lgan eng oddiy holat. Erkin yoki kuchsiz tebranishlar \(F(t) = 0\) va so'nmagan tebranishlar \(\gamma = 0\) degan ma'noni anglatadi. Bunday holda, differentsial tenglama quyidagicha bo'ladi:
\[mu'' + ku = 0\]Buni umuman hal qilish juda oson. Xarakteristik tenglamaning ildizlari bor,
\[r = \pm \,\,i\,\sqrt {\frac{k}{m}} \]Bu odatda kamayadi,
\[r = \pm \,{\omega _0}\,i\]qayerda,
\[\omega {_0} = \sqrt {\frac{k}{m}} \]va \({\omega _0}\) tabiiy chastota deb ataladi. Eslatib o'tamiz, \(m > 0\) va \(k > 0\) va shuning uchun biz bu miqdor murakkab bo'lmasligiga kafolat bera olamiz. Bu holatda yechim shundan iborat
\[\begin{equation} u\left( t \right) = {c_1}\cos \left( {{\omega _0}\,t} \right) + {c_2}\sin \left( {{\omega _0}\,t} \right)\label{eq:eq4}\end{equation}\]Biz \(\eqref{eq:eq4}\) ni quyidagi shaklda yozishimiz mumkin,
\[\begin{equation}u\left( t \right) = R\cos \left( {{\omega _0}t - \delta } \right)\label{eq:eq5}\end{equation}\]Bu erda \(R\) - siljishning amplitudasi va \(\delta \) - siljishning fazali siljishi yoki faza burchagi.
O'zgartirish \(\eqref{eq:eq5}\) shaklida bo'lsa, u bilan ishlash odatda osonroq bo'ladi. Biroq, \(\eqref{eq:eq4}\) da konstantalarni dastlabki shartlardan topish, \(\eqref{eq:eq5}\) da amplituda va faza siljishini dastlabki shartlardan topishdan ko‘ra osonroqdir. Shunday qilib, tenglamani \(\eqref{eq:eq5}\) da ko'rinishga keltirish uchun avval tenglamani \(\eqref{eq:eq4}\) ko'rinishiga qo'yamiz, \(c_{1}\) va \(c_{2}\) konstantalarini topamiz va keyin uni \(\eqref{eq:eq5}\) da shaklga aylantiramiz.
Shunday qilib, bizda \(c_{1}\) va \(c_{2}\) bor deb faraz qilsak, \(R\) va \(\delta \) ni qanday aniqlaymiz? Keling, \(\eqref{eq:eq5}\) dan boshlaylik va uni yozish uchun trig identifikatoridan foydalanamiz
\[\begin{equation}u\left( t \right) = R\cos \left( \delta \right)\cos \left( {{\omega _0}t} \right) + R\sin \left( \delta \right)\sin \left( {{\omega _0}t} \right)\label{eq:eq6}\end{equation}\]Endi \(R\) va \(\delta \) doimiydir va shuning uchun agar biz \(\eqref{eq:eq6}\) ni \(\eqref{eq:eq4}\) bilan taqqoslasak, buni ko'rishimiz mumkin.
\[{c_1} = R\cos \delta \hspace{0.25in}{c_2} = R\sin \delta \]\(R\) ni quyidagi tarzda topishimiz mumkin.
\[c_1^2 + c_2^2 = {R^2}{\cos ^2}\delta + {R^2}{\sin ^2}\delta = {R^2}\]Ikkala tomonning kvadrat ildizini olib, \(R\) ni ijobiy deb hisoblasak, natija beradi
\[\begin{equation}R = \sqrt {c_1^2 + c_2^2} \label{eq:eq7}\end{equation}\]\(\delta \) ni topish xuddi shunday oson. bilan boshlaymiz
\[\frac{{{c_2}}}{{{c_1}}} = \frac{{R\sin \delta }}{{R\cos \delta }} = \tan \delta \]Ikkala tomonning teskari tangensini olish,
\[\begin{equation}\delta = {\tan ^{ - 1}}\left( {\frac{{{c_2}}}{{{c_1}}}} \right)\label{eq:eq8}\end{equation}\]Har qanday misollar bilan ishlashdan oldin, massa birliklari va Imperial va metrik tizim farqlari haqida bir oz gaplashaylik.
Eslatib o'tamiz, ob'ektning og'irligi tomonidan berilgan
\[W = mg\]Bu erda \(m\) - ob'ektning massasi va \(g\) - tortishish tezlanishi. Ushbu muammodagi misollar uchun biz \(g\) uchun quyidagi qiymatlardan foydalanamiz.
\[\begin{align*}&{\mbox{Imperial : }}g = 32\,\,ft/{s^2}\\ & {\mbox{Metric : }}g = 9.8\,\,m/{s^2}\end{align*}\]Bu standart 32,2 fut/s emas2 or 9.81 m/s2, lekin ulardan foydalanish ba'zi raqamlarni biroz chiroyli qiladi.
Metrik tizimda jismlarning massasi kilogrammda berilgan (kg) va biz qiladigan hech narsa yo'q. Biroq, Britaniya tizimida bizga ob'ektning og'irligi funtlarda beriladi (ha, funtlar massa emas, balki og'irlik birliklari ...) va shuning uchun biz ushbu muammolar uchun massani hisoblashimiz kerak.
Shu nuqtada, bu narsalar qanday ishlashini ko'rish uchun, ehtimol, bularning barchasiga misol keltirishimiz kerak.
Yechim
Biz birinchi navbatda muammo uchun IVP ni sozlashimiz kerak. Bu bizdan \(m\) va \(k\)-ga ega bo'lishni talab qiladi.
Bu Imperator tizimi, shuning uchun biz massani hisoblashimiz kerak.
\[m = \frac{W}{g} = \frac{{16}}{{32}} = \frac{1}{2}\]Keling, \(k\) ni olamiz. \(k\) ni topish uchun biz \(mg = kL\) faktidan foydalanishimiz mumkin. Bizga barcha uzunlik birliklari bir xil kerakligini unutmang. Ushbu muammoning o'lchov birligi uchun oyoqlardan foydalanamiz.
\[k = \frac{{mg}}{L} = \frac{{16}}{{{}^{8}/{}_{9}}} = 18\]Endi biz IVP ni sozlashimiz mumkin.
\[\frac{1}{2}u'' + 18u = 0\hspace{0.25in}u\left( 0 \right) = - \frac{1}{2}\hspace{0.25in}u'\left( 0 \right) = 1\]Dastlabki shartlar uchun yuqoriga siljish/harakat salbiy, pastga siljish/harakat esa ijobiy ekanligini eslang. Bundan tashqari, biz hamma narsani oyoqlarda bajarishga qaror qilganimiz sababli, biz dastlabki siljishni oyoqlarga aylantirishimiz kerak edi.
Endi buni hal qilish uchun biz xarakteristik tenglamadan o'tishimiz yoki to'g'ridan-to'g'ri yuqorida olingan formulaga o'tishimiz mumkin. Biz buni shunday qilamiz. Birinchidan, bizga tabiiy chastota kerak,
\[{\omega _0} = \sqrt {\frac{{18}}{{{}^{1}/{}_{2}}}} = \sqrt {36} = 6\]Umumiy yechim, uning hosilasi bilan birga, u holda,
\[\begin{align*}u\left( t \right) & = {c_1}\cos \left( {6t} \right) + {c_2}\sin \left( {6t} \right)\\ u'\left( t \right) & = - 6{c_1}\sin \left( {6t} \right) + 6{c_2}\cos \left( {6t} \right)\end{align*}\]Dastlabki shartlarni qo'llash beradi
\[\begin{align*} - \frac{1}{2} = u\left( 0 \right) & = {c_1}\hspace{0.25in}{c_1} = - \frac{1}{2}\\ 1 = u'\left( 0 \right) & = 6{c_2}\cos \left( {6t} \right)\hspace{0.25in}{c_2} = \frac{1}{6}\end{align*}\]Har qanday vaqtda \(t\) joy o'zgartirishi keyin
\[u\left( t \right) = - \frac{1}{2}\cos \left( {6t} \right) + \frac{1}{6}\sin \left( {6t} \right)\]Keling, buni bitta kosinusga aylantiramiz. Birinchidan, \(R\) amplitudasini olaylik.
\[R = \sqrt {{{\left( { - \frac{1}{2}} \right)}^2} + {{\left( {\frac{1}{6}} \right)}^2}} = \frac{{\sqrt {10} }}{6} = 0.52705\]Bu yerda siz aniq qiymatdan yoki oʻnlik yaqinlikdan foydalanishingiz mumkin. Ko'pincha kasrli yaqinlashish osonroq bo'ladi.
Endi faza almashinuvini olaylik.
\[\delta = {\tan ^{ - 1}}\left( {\frac{{{}^{1}/{}_{6}}}{{ - {}^{1}/{}_{2}}}} \right) = - 0.32175\]Biz bu qismga ehtiyot bo'lishimiz kerak. Yuqorida topilgan faza burchagi IV kvadrantda, lekin II kvadrantda ham ishlaydigan burchak mavjud. Birinchi burchakka \(\pi \) qo'shish orqali biz ikkinchi burchakni olamiz. Demak, bizda aslida ikkita burchak bor. Ular
\[\begin{align*}{\delta _1} & = - 0.32175\\ {\delta _2} & = {\delta _1} + \pi = 2.81984\end{align*}\]Ushbu fazali siljishlarning qaysi biri to'g'ri ekanligini hal qilishimiz kerak, chunki faqat bittasi to'g'ri bo'ladi. Buning uchun buni eslang
\[\begin{align*}{c_1} & = R\cos \delta \\ {c_2} & = R\sin \delta \end{align*}\]Endi, biz \(R\) ni ijobiy deb taxmin qilganimiz sababli, bu \(\cos \delta \) belgisi \(c_{1}\) belgisi bilan bir xil bo'ladi va \(\sin \delta \) belgisi \(c_{2}\) belgisi bilan bir xil bo'ladi. Shunday qilib, ushbu alohida holat uchun bizda \(\cos \delta < 0\) va \(\sin \delta > 0\) bo'lishi kerak. Bu shuni anglatadiki, faza almashinuvi II kvadrantda bo'lishi kerak va shuning uchun ikkinchi burchak bizga kerak bo'lgan burchakdir.
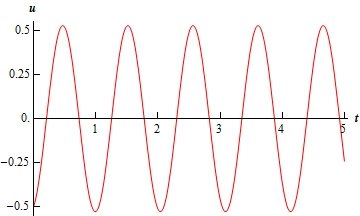
Shunday qilib, bularning barchasidan keyin har qanday vaqtda \(t\) joy almashishi.
\[u\left( t \right) = 0.52705\cos \left( {6t - 2.81984} \right)\]Bu erda dastlabki 5 soniyadagi siljishning eskizi.
Keling, biroz realroq vaziyatni ko'rib chiqaylik. Hech qanday tebranish abadiy davom etmaydi. Shunday qilib, keling, damperni qo'shamiz va hozir nima bo'lishini ko'ramiz.
Erkin, o'chirilgan tebranishlar
Biz hali ham tizimga ta'sir qiluvchi tashqi kuchlar bo'lmaydi, deb taxmin qilamiz, albatta, damping bundan mustasno. Bu holda differentsial tenglama bo'ladi.
\[mu'' + \gamma u' + ku = 0\]bu erda \(m\), \(\gamma \) va \(k\) hammasi musbat konstantalardir. Xarakteristik tenglamaning ildizlarini yechishda biz quyidagilarni olamiz.
\[{r_{1,2}} = \frac{{ - \gamma \pm \sqrt {{\gamma ^2} - 4mk} }}{{2m}}\]Bu erda bizda uchta holat bo'ladi.
- \({\gamma ^2} - 4mk = 0\)
Bu holda biz xarakteristik tenglamadan qo'sh ildiz olamiz va istalgan vaqtda \(t\) joy o'zgarishi bo'ladi.
\[u\left( t \right) = {c_1}{{\bf{e}}^{ - \frac{{\gamma \,t}}{{2\,m}}}} + {c_2}t{{\bf{e}}^{ - \frac{{\gamma \,t}}{{2\,m}}}}\]E'tibor bering, \(t \to \infty \) bilan siljish nolga yaqinlashadi va shuning uchun bu holatda damping o'zi qilishi kerak bo'lgan narsani qiladi.
Bu holat deyiladi kritik damping va damping koeffitsienti bo'lganda sodir bo'ladi,
\[\begin{align*}{\gamma ^2} - 4mk & = 0\\ {\gamma ^2} & = 4mk\\ \gamma & = 2\sqrt {mk} = {\gamma _{CR}}\end{align*}\]Kritik dampingni beruvchi damping koeffitsientining qiymati kritik damping koeffitsienti deb ataladi va \({\gamma _{CR}}\) bilan belgilanadi.
- \({\gamma ^2} - 4mk > 0\)
Bunday holda, ildizlarni biroz qayta yozamiz.
\[\begin{align*}{r_{1,2}} & = \frac{{ - \gamma \pm \sqrt {{\gamma ^2} - 4mk} }}{{2m}}\\ & = \frac{{ - \gamma \pm \gamma \sqrt {1 - \frac{{4mk}}{{{\gamma ^2}}}} }}{{2m}}\\ & = - \frac{\gamma }{{2m}}\left( {1 \pm \sqrt {1 - \frac{{4mk}}{{{\gamma ^2}}}} } \right)\end{align*}\]Shuni ham e'tiborga olingki, bizning dastlabki taxminimizdan boshlab,
\[\begin{align*}{\gamma ^2} & > 4mk\\ 1 & > \frac{{4mk}}{{{\gamma ^2}}}\end{align*}\]Bundan foydalanib, yuqoridagi kvadrat ildiz ostidagi kasr birdan kichik ekanligini ko'rishimiz mumkin. Agar kvadrat ildiz ostidagi miqdor birdan kichik bo'lsa, demak, bu miqdorning kvadrat ildizi ham bittadan kichik bo'ladi. Boshqacha aytganda,
\[\sqrt {1 - \frac{{4mk}}{{{\gamma ^2}}}} < 1\]Nima uchun bu muhim? Xo'sh, qavs ichidagi miqdor endi bitta ortiqcha/minus bittadan kichik bo'lgan sondir. Bu shuni anglatadiki, qavs ichidagi miqdor ijobiy bo'lishi kafolatlanadi va shuning uchun bu holda ikkita ildiz salbiy bo'lishi kafolatlanadi. Shunday qilib, \(t\) istalgan vaqtda siljish,
\[u\left( t \right) = {c_1}{{\bf{e}}^{{r_1}t}} + {c_2}{{\bf{e}}^{{r_2}t}}\]va \(t \to \infty \) sifatida nolga yaqinlashadi. Shunday qilib, damper yana bir bor o'zi qilishi kerak bo'lgan narsani qiladi.
Bu holat qachon sodir bo'ladi
\[\begin{align*}{\gamma ^2} & > 4mk\\ \gamma & > 2\sqrt {mk} \\ \gamma & > {\gamma _{CR}}\end{align*}\]va deyiladi haddan tashqari damping.
- \({\gamma ^2} - 4mk < 0\)
Bunday holda biz xarakterli tenglamadan murakkab ildizlarni olamiz.
\[{r_{1,2}} = \frac{{ - \gamma }}{{2m}} \pm \frac{{\sqrt {{\gamma ^2} - 4mk} }}{{2m}} = \lambda \pm \mu \,i\]bu erda haqiqiy qism manfiy bo'lishi kafolatlanadi va shuning uchun siljish
\[\begin{align*}u\left( t \right) & = {c_1}{{\bf{e}}^{\lambda t}}\cos \left( {\mu t} \right) + {c_2}{{\bf{e}}^{\lambda t}}\sin \left( {\mu t} \right)\\ & = {{\bf{e}}^{\lambda t}}\left( {{c_1}\cos \left( {\mu t} \right) + {c_2}\sin \left( {\mu t} \right)} \right)\\ & = R{{\bf{e}}^{\lambda t}}\cos \left( {\mu t - \delta } \right)\end{align*}\]E'tibor bering, biz sinus va kosinusni o'chirmagan holatda bo'lgani kabi, bu holatda ham bitta kosinusga tushirdik. Bundan tashqari, \(\lambda < 0\) dan beri siljish \(t \to \infty \) kabi nolga yaqinlashadi va damper ham bu holatda kerak bo'lganidek ishlaydi.
Biz bu holat qachon sodir bo'lishini olamiz
\[\begin{align*}{\gamma ^2} & < 4mk\\ \gamma & < 2\sqrt {mk} \\ \gamma & < {\gamma _{CR}}\end{align*}\]va deyiladi damping ostida.
Keling, damping bilan bir nechta misollarni ko'rib chiqaylik.
Yechim
Massa va bahor konstantasi birinchi misolda allaqachon topilgan, shuning uchun biz bu erda ishni qilmaymiz. Biroq, biz damping koeffitsientini topishimiz kerak. Buning uchun biz bir modifikatsiya bilan yuqorida berilgan damping kuchi formulasidan foydalanamiz. Asl damping kuch formulasi:
\[{F_d} = - \gamma u'\]Biroq, kuch va tezlik har doim qarama-qarshi yo'nalishda harakat qilishini unutmang. Shunday qilib, agar tezlik yuqori bo'lsa (i.e. salbiy) kuch pastga qarab bo'ladi (i.e. ijobiy) va shuning uchun formuladagi minus tezlikdagi minusga qarshi bekor qilinadi. Xuddi shunday, agar tezlik pastga (i.e. ijobiy) kuch yuqoriga qarab bo'ladi (i.e. salbiy) va bu holda formuladagi minus belgisi kuchdagi minusga qarshi bekor qilinadi. Boshqacha qilib aytadigan bo'lsak, formulada minus belgisini qo'yishimiz va ishlatishimiz mumkin
\[{F_d} = \gamma u'\]va keyin kuch va tezlik uchun har qanday belgilarga e'tibor bermang.
Buni qilish bizga damping koeffitsienti uchun quyidagilarni beradi
\[12 = \gamma \left( 2 \right)\hspace{0.25in} \Rightarrow \hspace{0.25in}\gamma = 6\]Ushbu misol uchun IVP keyin,
\[\frac{1}{2}u'' + 6u' + 18u = 0\hspace{0.25in}u\left( 0 \right) = - \frac{1}{2}\hspace{0.25in}u'\left( 0 \right) = 1\]Yechishdan oldin, bizda qanday damping borligini tekshirib ko'raylik. Buning uchun bizga kritik damping koeffitsienti kerak bo'ladi.
\[{\gamma _{CR}} = 2\sqrt {km} = 2\sqrt {\left( {18} \right)\left( {\frac{1}{2}} \right)} = 2\sqrt 9 = 6\]Shunday qilib, bizda tanqidiy damping borga o'xshaydi. E'tibor bering, bu biz differensial tenglamani echishga borganimizda, biz qo'sh ildiz olishimiz kerakligini anglatadi.
Yechish haqida gapiradigan bo'lsak, keling, buni qilaylik. Istalgan vaqtda \(t\) o'zgarishini tekshirish uchun tafsilotlarni sizga qoldiraman.
\[u\left( t \right) = - \frac{1}{2}{{\bf{e}}^{ - 6t}} - 2t{{\bf{e}}^{ - 6t}}\]Bu erda dastlabki 3 soniya davomida siljishning eskizi.
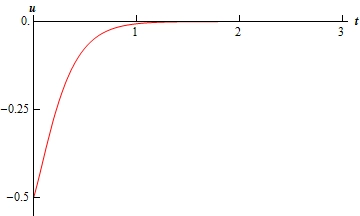
E'tibor bering, tizimdagi "tebranish" aslida haqiqiy tebranish emas, chunki biz ular haqida o'ylaymiz. Kritik damping holatida biz tebranishlar bilan bog'laydigan muvozanat nuqtasida haqiqiy tebranish bo'lmaydi. Ushbu tizimdagi damping "tebranish" ni tebranish yo'lida ko'p ish qilish imkoniyatiga ega bo'lgunga qadar o'chirishga majbur qilish uchun etarlicha kuchli.
Yechim
Shunday qilib, bu misol va oldingi misol o'rtasidagi yagona farq - bu damping kuchi. Shunday qilib, damping koeffitsientini topamiz
\[17 = \gamma \left( 2 \right)\hspace{0.25in} \Rightarrow \hspace{0.25in}\gamma = \frac{{17}}{2} = 8.5 > {\gamma _{CR}}\]Shunday qilib, biz bu safar dampingni tugatganga o'xshaymiz, shuning uchun xarakterli tenglamadan ikkita haqiqiy aniq ildiz olishni kutishimiz kerak va ularning ikkalasi ham manfiy bo'lishi kerak. Ushbu misol uchun IVP:
\[\frac{1}{2}u'' + \frac{{17}}{2}u' + 18u = 0\hspace{0.25in}u\left( 0 \right) = - \frac{1}{2}\hspace{0.25in}u'\left( 0 \right) = 1\]Bu avvalgi misolga qaraganda biroz chalkashroq, shuning uchun biz bir nechta qadamlarni bajaramiz va bo'sh joylarni to'ldirishni sizga qoldiramiz. Xarakteristik tenglamaning ildizlari
\[{r_{1,2}} = \frac{{ - 17 \pm \sqrt {145} }}{2} = - 2.4792,\,\, - 14.5208\]Bunday holda, faqat o'nli kasrlarga aylantirish va shu yo'ldan borish osonroq bo'ladi. E'tibor bering, bashorat qilinganidek, biz ikkita haqiqiy, aniq va salbiy ildiz oldik. Ushbu misol uchun umumiy va haqiqiy yechim quyidagicha:
\[\begin{align*}u\left( t \right) & = {c_1}{{\bf{e}}^{ - 2.4792\,\,t}} + {c_2}{{\bf{e}}^{ - 14.5208\,\,t}}\\ u\left( t \right) & = - 0.5198{{\bf{e}}^{ - 2.4792\,\,t}} + 0.0199{{\bf{e}}^{ - 14.5208\,\,t}}\end{align*}\]Mana bu misol uchun joy almashtirishning eskizi.
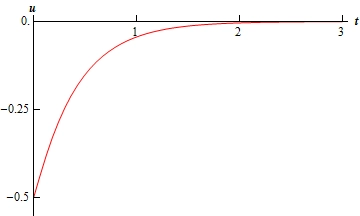
Bu erda joy almashish haqida qiziqarli narsaga e'tibor bering. Garchi bu holatda biz "o'tib ketgan" bo'lsak ham, tebranishning o'chib ketishi muhim damping holatiga qaraganda ko'proq vaqt talab etadi. Ba'zida bu sodir bo'ladi, garchi haddan tashqari damping tebranishning muhim damping holatiga qaraganda uzoqroq davom etishiga imkon beradigan holat har doim ham bo'lmaydi.
Shuni ham yodda tutingki, tanqidiy damping holatida bo'lgani kabi, biz odatda ular haqida o'ylagandek tebranish olmaymiz. Shunga qaramay, sönümleme tebranishning tez o'chib ketishiga majbur qilish uchun etarlicha kuchli, shuning uchun biz odatda tebranishlar bilan bog'laydigan tebranishlarni ko'rmaymiz.
Keyingi turdagi tebranishlarga o'tishdan oldin yana bir misolni ko'rib chiqaylik.
Yechim
Shunday qilib, damping koeffitsientini olaylik.
\[5 = \gamma \left( 2 \right)\hspace{0.25in} \Rightarrow \hspace{0.25in}\gamma = \frac{5}{2} = 2.5 < {\gamma _{CR}}\]Shunday qilib, bu safar u damping ostida. Birinchi ikkita misolni hisobga olsak, bu juda ajablanarli emas. Ushbu misol uchun IVP:
\[\frac{1}{2}u'' + \frac{5}{2}u' + 18u = 0\hspace{0.25in}u\left( 0 \right) = - \frac{1}{2}\hspace{0.25in}u'\left( 0 \right) = 1\]Bu holda xarakteristik tenglamaning ildizlari
\[{r_{1,2}} = \frac{{ - 5 \pm \sqrt {119} \,i}}{2}\]Ular biz kutganimizdek murakkab, chunki biz namlangan holatdamiz. Umumiy yechim va haqiqiy yechim
\[\begin{align*}u\left( t \right) & = {{\bf{e}}^{ - \frac{{5t}}{2}}}\left( {{c_1}\cos \left( {\frac{{\sqrt {119} }}{2}t} \right) + {c_2}\sin \left( {\frac{{\sqrt {119} }}{2}t} \right)} \right)\\ u\left( t \right) & = {{\bf{e}}^{ - \frac{{5t}}{2}}}\left( { - 0.5\cos \left( {\frac{{\sqrt {119} }}{2}t} \right) - 0.04583\sin \left( {\frac{{\sqrt {119} }}{2}t} \right)} \right)\end{align*}\]Keling, uni o'chirmagan holatda qilganimizdek, bitta kosinusga aylantiramiz.
\[\begin{align*}R & = \sqrt {{{\left( { - 0.5} \right)}^2} + {{\left( { - 0.04583} \right)}^2}} = 0.502096\\ {\delta _1} & = {\tan ^{ - 1}}\left( {\frac{{ - 0.04583}}{{ - 0.5}}} \right) = 0.09051\hspace{0.25in}{\mbox{OR}}\hspace{0.25in}{\delta _2} = {\delta _1} + \pi = 3.2321\end{align*}\]Söndürmemiş holatda bo'lgani kabi, biz qaysi faza almashinuvini ishlatishimiz kerakligini aniqlash uchun kosinus va sinus koeffitsientlaridan foydalanishimiz mumkin. Kosinus koeffitsienti (\(c_{1}\)) manfiy va shuning uchun \(\cos \delta \) ham manfiy bo'lishi kerak. Xuddi shunday, sinus koeffitsienti (\(c_{2}\)) ham manfiy va shuning uchun \(\sin \delta \) ham manfiy bo'lishi kerak. Bu shuni anglatadiki, \(\delta \) III kvadrantda bo'lishi kerak va shuning uchun ikkinchi burchak biz xohlagan burchakdir.
Demak, siljish
\[u\left( t \right) = 0.502096{{\bf{e}}^{ - \frac{{5t}}{2}}}\cos \left( {\frac{{\sqrt {119} }}{2}t - 3.2321} \right)\]Mana bu siljishning eskizi.
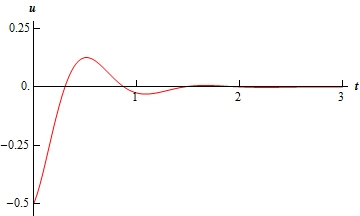
Bunday holda, biz odatda haqiqiy tebranish deb hisoblagan narsaga erishdik. Aslida, bu tanqidiy damping nuqtasidir. Damping koeffitsientini oshirganimizda, kritik damping koeffitsienti birinchi bo'lib, siljishda haqiqiy tebranish sodir bo'lmaydi. Bundan kattaroq damping koeffitsientining barcha qiymatlari uchun (i.e. haddan tashqari damping) biz siljishda haqiqiy tebranishni ham ko'rmaymiz.
Jismoniy nuqtai nazardan kritik (va undan ortiq) damping odatda past dampingga afzallik beriladi. Avtomobilingizdagi amortizatorlar haqida o'ylab ko'ring. To'qnashuvga urilganda, keyingi bir necha daqiqani yuqoriga va pastga sakrashga sarflashni xohlamaysiz, shu bilan birga zarba tomonidan o'rnatilgan tebranish so'nadi. Siz imkon qadar kamroq harakat bo'lishini xohlaysiz. Boshqacha qilib aytganda, siz avtomobilingizda amortizatorlarni o'rnatmoqchi bo'lasiz, shuning uchun kamdan-kam namlangan g'ilofdan kelib chiqadigan tebranishlardan qochishingiz uchun eng kamida muhim amortizatsiyani oling.
Endi biz boshqa tashqi kuchlarning tizimdagi ob'ektga ta'sir qilishiga imkon beradigan tizimlarni ko'rib chiqish vaqti keldi.
Majburiy, o'zgarmas tebranishlar
Biz birinchi navbatda o'chirilgan korpusni ko'rib chiqamiz. Bu holda differentsial tenglama
\[mu'' + ku = F\left( t \right)\]Bu bir hil bo'lmagan differentsial tenglama va biz ularni qanday hal qilishni bilamiz. Umumiy yechim bo'ladi
\[u\left( t \right) = {u_c}\left( t \right) + {U_P}\left( t \right)\]bu erda qo'shimcha yechim erkin, o'chirilgan tebranish korpusining yechimidir. Muayyan yechimni olish uchun biz aniqlanmagan koeffitsientlardan yoki berilgan majburlash funktsiyasi uchun qulayroq bo'lgan parametrlarning o'zgarishidan foydalanishimiz mumkin.
Majburlash funktsiyasining o'ziga xos turi mavjud, biz ko'rib chiqishimiz kerak, chunki u ba'zi qiziqarli natijalarga olib keladi. Faraz qilaylik, majburlash funksiyasi shaklning oddiy davriy funksiyasi
\[F\left( t \right) = {F_0}\cos \left( {\omega \,t} \right)\hspace{0.25in}{\mbox{OR}}\hspace{0.25in}F\left( t \right) = {F_0}\sin \left( {\omega \,t} \right)\]Ushbu munozara maqsadlari uchun biz birinchisidan foydalanamiz. Bundan foydalanib, IVP shunday bo'ladi:
\[mu'' + ku = {F_0}\cos \left( {\omega \,t} \right)\]Qo'shimcha yechim, yuqorida aytib o'tilganidek, adolatli
\[{u_c}\left( t \right) = {c_1}\cos \left( {{\omega _0}t} \right) + {c_2}\sin \left( {{\omega _0}t} \right)\]bu erda \({\omega _0}\) - tabiiy chastota.
Muayyan yechim topishda ehtiyot bo'lishimiz kerak bo'ladi. Agar aniqlanmagan koeffitsientlardan foydalansak, buning sababi aniq bo'ladi. Noma'lum koeffitsientlar bilan ma'lum bir yechim shakli uchun bizning taxminimiz quyidagicha bo'ladi:
\[{U_P}\left( t \right) = A\cos \left( {\omega \,t} \right) + B\sin \left( {\omega \,t} \right)\]Endi, agar \({\omega _0} = \omega \) bo'lsa, bu taxmin muammo bo'ladi. Agar shunday bo'ladigan bo'lsa, muayyan yechim uchun taxmin aynan qo'shimcha yechim bo'ladi va shuning uchun biz \(t\) ni qo'shishimiz kerak bo'ladi. Albatta, agar bizda \({\omega _0} = \omega \) bo'lmasa, taxmin qilishda hech qanday yomon narsa bo'lmaydi.
Shunday qilib, biz buni ikkita holatda ko'rib chiqishimiz kerak.
- \({\omega _0} \ne \omega \)
Bunday holda, bizning dastlabki taxminimiz ma'qul, chunki bu qo'shimcha echim bo'lmaydi. Taxminni farqlash va uni differentsial tenglamaga qo'shish va soddalashtirgandan so'ng, biz quyidagilarni olamiz:
\[\left( { - m{\omega ^2}A + kA} \right)\cos \left( {\omega t} \right) + \left( { - m{\omega ^2}B + kB} \right)\sin \left( {\omega t} \right) = {F_0}\cos \left( {\omega t} \right)\]Koeffitsientlarni teng belgilash bizga beradi,
\[\begin{align*} & \cos \left( {\omega \,t} \right)\,: & \left( { - m{\omega ^2} + k} \right)A & = {F_0} & \Rightarrow \hspace{0.25in}A & = \frac{{{F_0}}}{{k - m{\omega ^2}}}\\ & \sin \left( {\omega \,t} \right)\,: & \left( { - m{\omega ^2} + k} \right)B & = 0 & \Rightarrow \hspace{0.25in}B & = 0\end{align*}\]Maxsus yechim - keyin
\[\begin{align*}{U_P}\left( t \right) & = \frac{{{F_0}}}{{k - m{\omega ^2}}}\cos \left( {\omega t} \right)\\ & = \frac{{{F_0}}}{{m\left( {\frac{k}{m} - {\omega ^2}} \right)}}\cos \left( {\omega t} \right)\\ & = \frac{{{F_0}}}{{m\left( {\omega _0^2 - {\omega ^2}} \right)}}\cos \left( {\omega t} \right)\end{align*}\]E'tibor bering, biz narsalarni biroz o'zgartirdik. O'zgartirishni xohlagan shaklga qarab, biz quyidagilardan biriga ega bo'lishimiz mumkin.
\[\begin{align*}u\left( t \right) & = {c_1}\cos \left( {{\omega _0}t} \right) + {c_2}\sin \left( {{\omega _0}t} \right) + \frac{{{F_0}}}{{m\left( {\omega _0^2 - {\omega ^2}} \right)}}\cos \left( {\omega t} \right)\\ u\left( t \right) & = R\cos \left( {{\omega _0}t - \delta } \right) + \frac{{{F_0}}}{{m\left( {\omega _0^2 - {\omega ^2}} \right)}}\cos \left( {\omega t} \right)\end{align*}\]Agar biz majburlash funktsiyasining sinus shaklini ishlatsak, shunga o'xshash formulani olishimiz mumkin edi.
- \({\omega _0} = \omega \)
Bunday holda biz ma'lum bir yechim uchun taxminga \(t\) qo'shishimiz kerak bo'ladi.
\[{U_P}\left( t \right) = At\cos \left( {{\omega _0}t} \right) + Bt\sin \left( {{\omega _0}t} \right)\]E'tibor bering, biz oldinga bordik va taxminimizcha \({\omega _0} = \omega \) ekanligini tan olamiz. Buni tan olish biz keyinchalik qilishimiz kerak bo'lgan biroz soddalashtirishga yordam beradi. Bizning taxminimizni farqlash, uni differentsial tenglamaga kiritish va soddalashtirish bizga quyidagilarni beradi.
\[\begin{align*}& \left( { - m\omega _0^2 + k} \right)At\cos \left( {\omega t} \right) + \left( { - m\omega _0^2 + k} \right)Bt\sin \left( {\omega t} \right) + \\ & \hspace{1.5in}2m{\omega _0}B\cos \left( {\omega t} \right) - 2m{\omega _0}A\sin \left( {\omega t} \right) = {F_0}\cos \left( {\omega t} \right)\end{align*}\]Koeffitsientlarni tenglashtirishdan oldin, tabiiy chastotaning ta'rifini eslaylik va shuni ta'kidlaymiz
\[ - m\omega _0^2 + k = - m{\left( {\sqrt {\frac{k}{m}} } \right)^2} + k = - m\left( {\frac{k}{m}} \right) + k = 0\]Shunday qilib, birinchi ikkita atama aslida o'zlashtirilmaydi (bu juda yaxshi narsa ...) va bu bizga beradi,
\[2m{\omega _0}B\cos \left( {\omega t} \right) - 2m{\omega _0}A\sin \left( {\omega t} \right) = {F_0}\cos \left( {\omega t} \right)\]Endi koeffitsientni tenglashtiramiz.
\[\begin{align*} & \cos \left( {\omega t} \right)\,: & 2m{\omega _0}B & = {F_0} & \Rightarrow \hspace{0.25in}B & = \frac{{{F_0}}}{{2m{\omega _0}}}\\ & \sin \left( {\omega t} \right)\,: & 2m{\omega _0}A & = 0 & \Rightarrow \hspace{0.25in}A & = 0\end{align*}\]Bunday holda, alohida narsa bo'ladi,
\[{U_P}\left( t \right) = \frac{{{F_0}}}{{2m{\omega _0}}}t\sin \left( {{\omega _0}t} \right)\]Bu holat uchun ko'chish keyin
\[\begin{align*}u\left( t \right) & = {c_1}\cos \left( {{\omega _0}t} \right) + {c_2}\sin \left( {{\omega _0}t} \right) + \frac{{{F_0}}}{{2m{\omega _0}}}t\sin \left( {{\omega _0}t} \right)\\ u\left( t \right) & = R\cos \left( {{\omega _0}t - \delta } \right) + \frac{{{F_0}}}{{2m{\omega _0}}}t\sin \left( {{\omega _0}t} \right)\end{align*}\]joy o'zgartirishni afzal ko'rgan shaklga bog'liq.
Xo'sh, bu erdagi ikkita ishning maqsadi nima edi? Birinchi holda, \({\omega _0} \ne \omega \) bizning joy o'zgartirish funksiyamiz ikkita kosinusdan iborat bo'lib, har doim yaxshi va yaxshi ishlaydi.
Aksincha, ikkinchi holatda, \({\omega _0} = \omega \) \(t\) o'sishida jiddiy muammolarga duch keladi. Maxsus yechimga \(t\) qo'shilishi \(t\) ortishi bilan amplituda o'sadigan tebranishni ko'rishimizni anglatadi. Bu holat deyiladi rezonans va biz har qanday holatda ham bundan qochishni xohlaymiz.
Bunday holda, rezonans majburlash funktsiyasini taxmin qilish orqali paydo bo'ldi,
\[F\left( t \right) = {F_0}\cos \left( {{\omega _0}\,t} \right)\]Agar biz shaklning majburlash funktsiyasini qabul qilsak, rezonans ehtimoli ham bo'ladi.
\[F\left( t \right) = {F_0}\sin \left( {{\omega _0}\,t} \right)\]Majburlash funktsiyasi ushbu ikki shakldan birida bo'ladi deb o'ylamaslik uchun ham ehtiyot bo'lishimiz kerak. Majburlash funktsiyalari turli shakllarda bo'lishi mumkin. Agar biz bu erda ishlatilganidan boshqacha majburlash funktsiyasiga duch kelsak, aniq echimni aniqlash uchun aniqlanmagan koeffitsientlar yoki parametrlarning o'zgarishi orqali o'tishingiz kerak bo'ladi.
ob'ektga biriktiriladi va tizim rezonansni boshdan kechiradi. Agar ob'ekt dastlab muvozanat holatidan 20 sm pastga siljigan bo'lsa va 10 sm/sek tezlik berilgan bo'lsa, istalgan vaqtda \(t\) siljishini toping.
Yechim
Biz metrik tizimda bo'lganimiz sababli, bizga berilgan massani topishga hojat qolmaydi. Bundan tashqari, barcha hisob-kitoblar uchun biz barcha uzunliklarni metrga aylantiramiz.
Biz qilishimiz kerak bo'lgan birinchi narsa \(k\) ni topishdir.
\[k = \frac{{mg}}{L} = \frac{{\left( 3 \right)\left( {9.8} \right)}}{{0.392}} = 75\]Endi bizga tizim rezonansni boshdan kechirayotgani aytiladi, shuning uchun biz IVPni to'liq sozlashimiz uchun davom etamiz va tabiiy chastotani olamiz.
\[{\omega _0} = \sqrt {\frac{k}{m}} = \sqrt {\frac{{75}}{3}} = 5\]Buning uchun IVP keyin
\[3u'' + 75u = 10\cos \left( {5t} \right)\hspace{0.25in}u\left( 0 \right) = 0.2\hspace{0.25in}u'\left( 0 \right) = - 0.1\]Yechim uchun bu erda ko'p narsa qilish kerak emas. To'ldiruvchi yechim bu oson bo'lgan erkin so'ndirilmagan eritma bo'lib, maxsus yechim uchun biz yuqorida olingan formuladan foydalanishimiz mumkin.
Umumiy yechim shunday bo'ladi:
\[\begin{align*}u\left( t \right) & = {c_1}\cos \left( {5t} \right) + {c_2}\sin \left( {5t} \right) + \frac{{10}}{{2\left( 3 \right)\left( 5 \right)}}t\sin \left( {5t} \right)\\ u\left( t \right) & = {c_1}\cos \left( {5t} \right) + {c_2}\sin \left( {5t} \right) + \frac{1}{3}t\sin \left( {5t} \right)\end{align*}\]Dastlabki shartlarni qo'llash \(t\) istalgan vaqtda siljishni beradi. Tafsilotlarni tekshirish uchun sizga qoldiramiz.
\[u\left( t \right) = \frac{1}{5}\cos \left( {5t} \right) - \frac{1}{{50}}\sin \left( {5t} \right) + \frac{1}{3}t\sin \left( {5t} \right)\]Biz qiladigan oxirgi narsa birinchi ikkita atamani bitta kosinusga birlashtirishdir.
\[\begin{align*}R & = \sqrt {{{\left( {\frac{1}{5}} \right)}^2} + {{\left( { - \frac{1}{{50}}} \right)}^2}} = 0.200998\\ {\delta _1} & = {\tan ^{ - 1}}\left( {\frac{{ - {}^{1}/{}_{{50}}}}{{{}^{1}/{}_{5}}}} \right) = - 0.099669\hspace{0.25in}{\delta _2} = {\delta _1} + \pi = 3.041924\end{align*}\]Bu holda kosinus koeffitsienti ijobiy, sinus koeffitsienti esa manfiy bo'ladi. Bu \(\cos \delta \) ni ijobiy, \(\sin \delta \) ni esa manfiy bo'lishga majbur qiladi. Bu shuni anglatadiki, faza almashinuvi IV kvadrantda bo'lishi kerak va shuning uchun birinchisi bu safar to'g'ri faza almashinuvidir.
Keyin siljish bo'ladi,
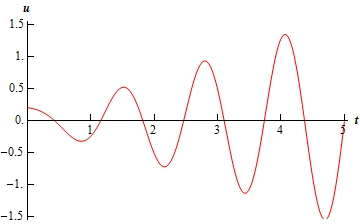
\[u\left( t \right) = 0.200998\cos \left( {5t + 0.099669} \right) + \frac{1}{3}t\sin \left( {5t} \right)\]Mana bu misol uchun siljishning eskizi.
Endi oxirgi tebranish holatini ko'rib chiqish vaqti keldi.
Majburiy, o'chirilgan tebranishlar
Bu tizimga ta'sir qilishi mumkin bo'lgan har qanday kuchni hisobga oladigan to'liq ishdir. Bu holat uchun differentsial tenglama:
\[mu'' + \gamma u' + ku = F\left( t \right)\]Bu safar o'zgartirish funktsiyasi quyidagicha bo'ladi:
\[u\left( t \right) = {u_c}\left( t \right) + {U_P}\left( t \right)\]Bu erda qo'shimcha yechim erkin, namlangan korpusning yechimi bo'ladi va aniq echim aniqlanmagan koeffitsientlar yoki parametrning o'zgarishi, qaysi biri foydalanish uchun qulay bo'lsa, topiladi.
Bu holatda bir nechta narsani e'tiborga olish kerak. Birinchidan, bepul, namlangan holatda ishlaganimizdan bilamizki, \(t\) oshgani sayin qo'shimcha yechim nolga yaqinlashadi. Shuning uchun qo'shimcha echim ko'pincha deyiladi vaqtinchalik yechim bu holda.
Bundan tashqari, bu xatti-harakat tufayli siljish \(t\) oshgani sayin ma'lum bir yechimga ko'proq o'xshay boshlaydi va shuning uchun maxsus echim ko'pincha deyiladi. barqaror holatdagi yechim or majburiy javob.
Keling, ushbu bo'limni tark etishdan oldin bitta so'nggi misolni ko'rib chiqaylik. Oldingi misollarda bo'lgani kabi, biz ko'p tafsilotlarni tekshirishingiz uchun qoldiramiz.
Yechim
Shunday qilib, biz qilishimiz kerak bo'lgan yagona narsa - bu muammo uchun damping koeffitsientini hisoblash va qolgan hamma narsani oldingi masaladan pastga tushirish. Damping koeffitsienti
\[\begin{align*}{F_d} & = \gamma u'\\ 45 & = \gamma \left( {0.5} \right)\\ \gamma & = 90\end{align*}\]Ushbu muammo uchun IVP.
\[3u'' + 90u' + 75u = 10\cos \left( {5t} \right)\hspace{0.25in}u\left( 0 \right) = 0.2\hspace{0.25in}u'\left( 0 \right) = - 0.1\]Ushbu misol uchun qo'shimcha yechim
\[\begin{align*}{u_c}\left( t \right) & = {c_1}{{\bf{e}}^{\left( { - 15 + 10\sqrt 2 } \right)t}} + {c_2}{{\bf{e}}^{\left( { - 15 - 10\sqrt 2 } \right)t}}\\ {u_c}\left( t \right) & = {c_1}{{\bf{e}}^{ - 0.8579t}} + {c_2}{{\bf{e}}^{ - 29.1421t}}\end{align*}\]Muayyan yechim uchun biz shakl bo'lamiz,
\[{U_P}\left( t \right) = A\cos \left( {5t} \right) + B\sin \left( {5t} \right)\]Buni differentsial tenglamaga kiritish va soddalashtirish bizga beradi,
\[450B\cos \left( {5t} \right) - 450A\sin \left( {5t} \right) = 10\cos \left( {5t} \right)\]O'rnatish koeffitsienti tenglikni beradi,
\[{U_P}\left( t \right) = \frac{1}{{45}}\sin \left( {5t} \right)\]Umumiy yechim shundan keyin
\[u\left( t \right) = {c_1}{{\bf{e}}^{ - 0.8579t}} + {c_2}{{\bf{e}}^{ - 29.1421t}} + \frac{1}{{45}}\sin \left( {5t} \right)\]Dastlabki shartni qo'llash beradi
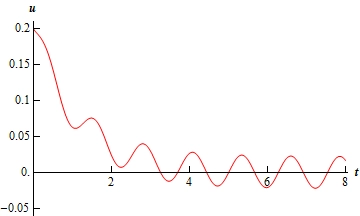
\[u\left( t \right) = 0.1986{{\bf{e}}^{ - 0.8579t}} + 0.001398{{\bf{e}}^{ - 29.1421t}} + \frac{1}{{45}}\sin \left( {5t} \right)\]Mana bu misol uchun siljishning eskizi.